O modelo que o software encontra é o que está no subsolo?
Teste clássico de qualquer programa de inversão: criamos um subsolo conhecido, calculamos os dados que ele produziria em campo, adicionamos ruído e pedimos ao Inversor ERT 2D que descubra o subsolo só a partir desses dados. Aqui está o resultado, com os acertos e os limites.
Um cenário típico de investigação rasa
Cobertura de solo argiloso com uma lente saturada, rocha alterada por cima de rocha sã com topo irregular, e uma zona fraturada vertical: o alvo de quem procura água subterrânea ou investiga fundações.
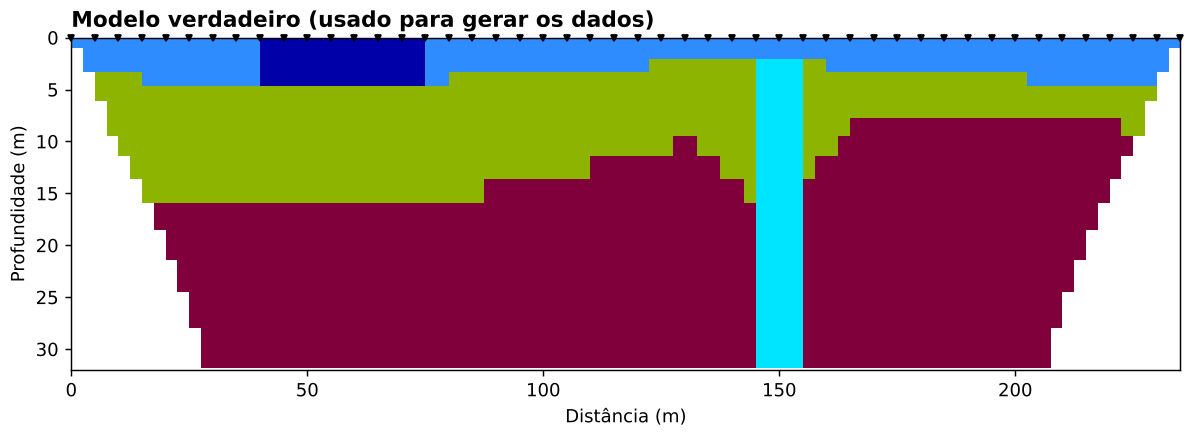

| Unidade | Resistividade verdadeira | Posição |
|---|---|---|
| Solo argiloso | 60 Ω·m | Do topo até 2,5–4,5 m |
| Lente argilosa saturada | 18 Ω·m | x de 40 a 75 m, dentro do solo |
| Rocha alterada | 350 Ω·m | Até o topo da rocha, entre 7 e 17 m |
| Rocha sã | 3.000 Ω·m | Abaixo do topo da rocha |
| Zona fraturada | 80 Ω·m | Faixa vertical de 10 m de largura centrada em x = 150 m |
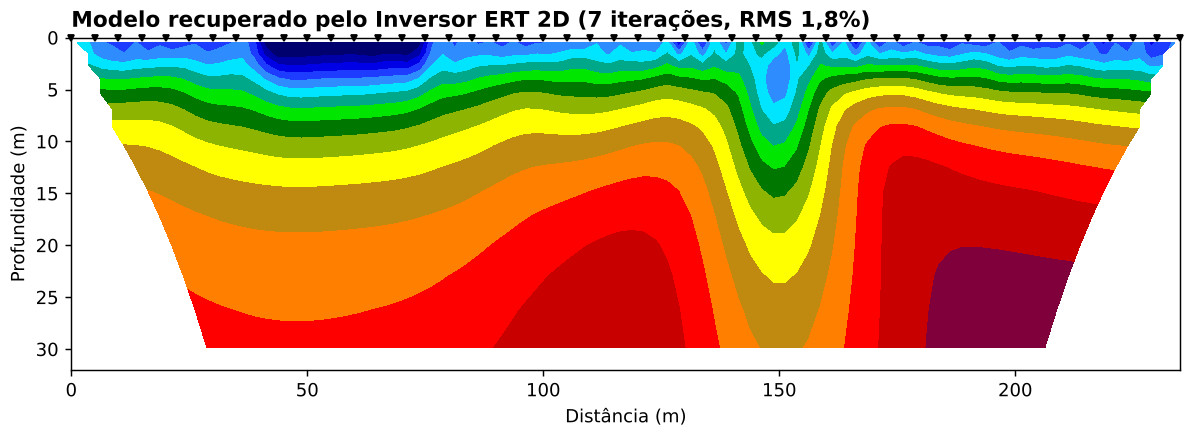
Mesma escala de cores, lado a lado
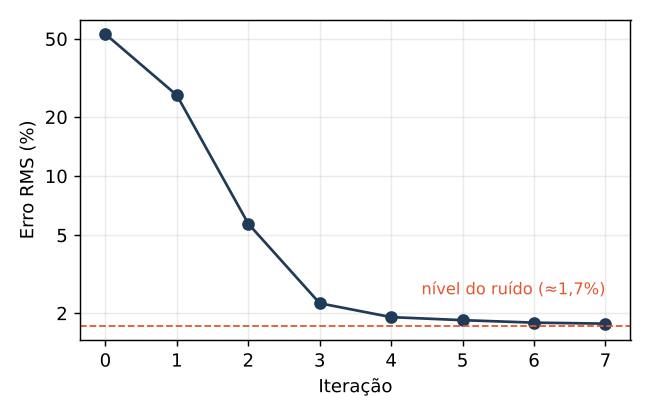
Os dados sintéticos receberam ruído aleatório de até ±3% em cada leitura, como acontece em campo. O Inversor ERT 2D partiu de um meio homogêneo e chegou a este modelo em 7 iterações, com erro RMS de 1,8%, o mesmo nível do ruído colocado nos dados.
Onde acertou e quanto errou
Valores medidos diretamente no modelo invertido, comparados com o modelo verdadeiro.
| Feição | Verdadeiro | Recuperado | Leitura |
|---|---|---|---|
| Lente argilosa saturada | 18 Ω·m | 15 Ω·m (mediana) | Posição, extensão e valor recuperados |
| Rocha alterada (5–9 m) | 350 Ω·m | 330 Ω·m (mediana) | Valor recuperado |
| Zona fraturada | 80 Ω·m em x = 150 m | Mínimo de 100 Ω·m em x = 148,8 m | Posição correta; fica mais larga e menos condutiva em profundidade |
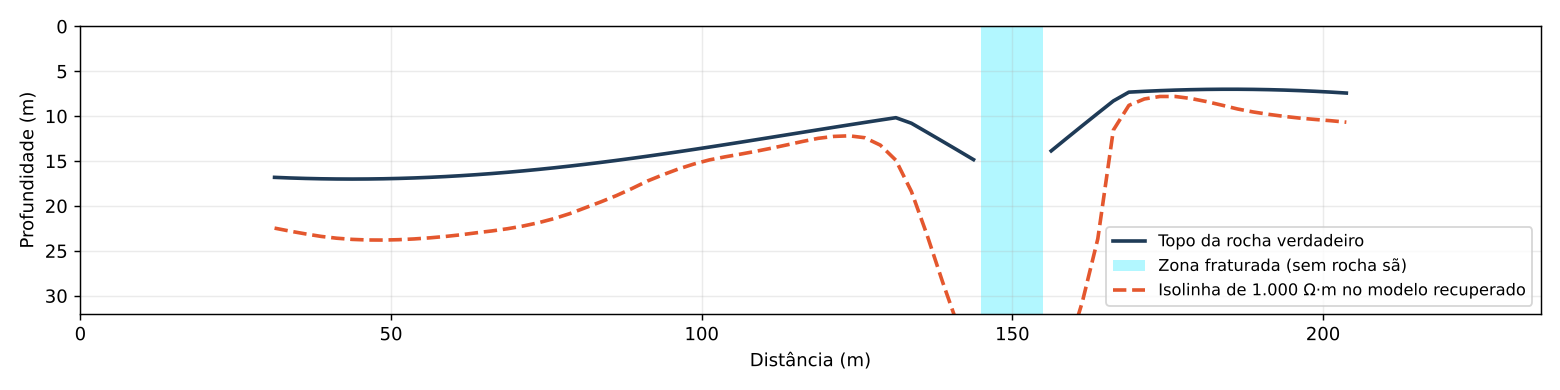
| Topo da rocha (isolinha de 1.000 Ω·m) | 7 a 17 m | Em média 3,7 m mais fundo | Forma correta; 2,1 m de diferença onde a rocha é rasa e 5,4 m onde é funda |
| Rocha sã (26–32 m) | 3.000 Ω·m | 1.360 Ω·m (mediana) | Contraste reduzido na base do modelo |
O topo da rocha
A inversão por suavização transforma um contato brusco em uma transição gradual. Por isso o contorno de 1.000 Ω·m fica um pouco abaixo do topo real, e a diferença cresce com a profundidade, onde os dados têm menos resolução. Acima da zona fraturada a rocha some do modelo, como deveria.
Na prática: use a isolinha como guia e confirme a profundidade do contato com sondagem, ou experimente a inversão robusta (norma L1), que preserva melhor contatos bruscos.
Três perfis verticais
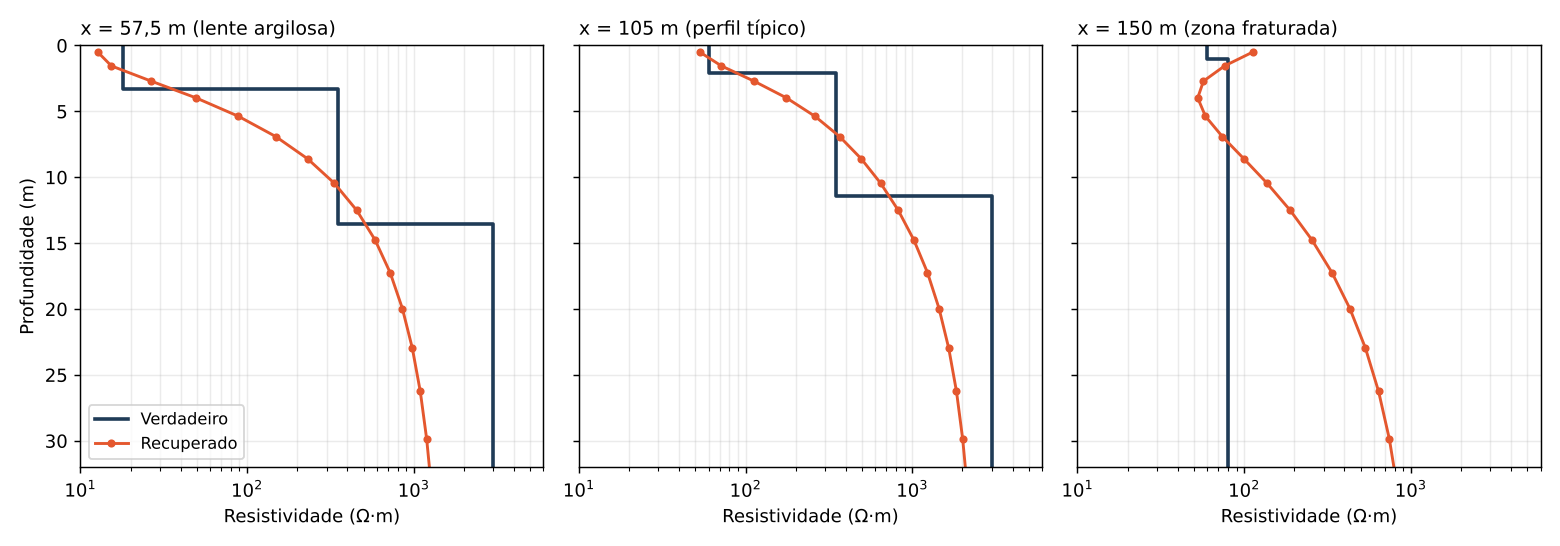
Resistividade verdadeira (degraus) e recuperada (pontos) em três posições da linha. A inversão acompanha os valores e a ordem das camadas; os contatos aparecem suavizados.
Convergência
O erro cai de 53% (meio homogêneo) para 2,2% na terceira iteração e se estabiliza em 1,8%. Ajustar abaixo do nível do ruído seria ajustar o próprio ruído, e o algoritmo para ali.
Parâmetros usados: norma L2 com suavização, fator de amortecimento inicial 0,15 e mínimo 0,015, malha com células de meia largura, 19 camadas até 51 m.
Rode estes dados no software que você usa hoje
O arquivo abaixo está no formato .dat do RES2DINV, com as mesmas 676 leituras com ruído usadas neste estudo. Inverta no seu software de costume e no Inversor ERT 2D e compare os dois com o modelo verdadeiro da seção 1.
Sobre este estudo: o modelo verdadeiro é sintético, para que a resposta certa seja conhecida. Os dados foram calculados pelo mesmo motor de elementos finitos usado na inversão, prática comum em testes de validação; com dados de campo, a qualidade do resultado depende também da aquisição, do contato dos eletrodos e da topografia.
Quer ver com uma linha sua?
Mande um arquivo .dat que você já interpretou. Processamos de graça e devolvemos a seção, o perfil geológico e o relatório para você comparar.